Cientistas criam robô que nada usando células musculares vivas, responde a flashes de luz e consegue atravessar um labirinto sem motor convencional
Pesquisadores do MIT desenvolveram um robô aquático minúsculo que utiliza células musculares vivas e estímulos luminosos para nadar.
Um robô do tamanho aproximado de um chiclete atravessou um pequeno labirinto cheio de água sem hélice ou motor convencional nas nadadeiras. O aquabot, apresentado pelo MIT em setembro de 2026, usa células musculares vivas que se contraem sob flashes de luz. Iluminar um lado altera a direção; alternar o estímulo ajuda a avançar. A imagem sugere um peixe minúsculo, mas o experimento ainda depende de uma placa controlada no laboratório. O que foi construído, como o movimento foi guiado e por que isso ainda não equivale a um robô pronto para rios?
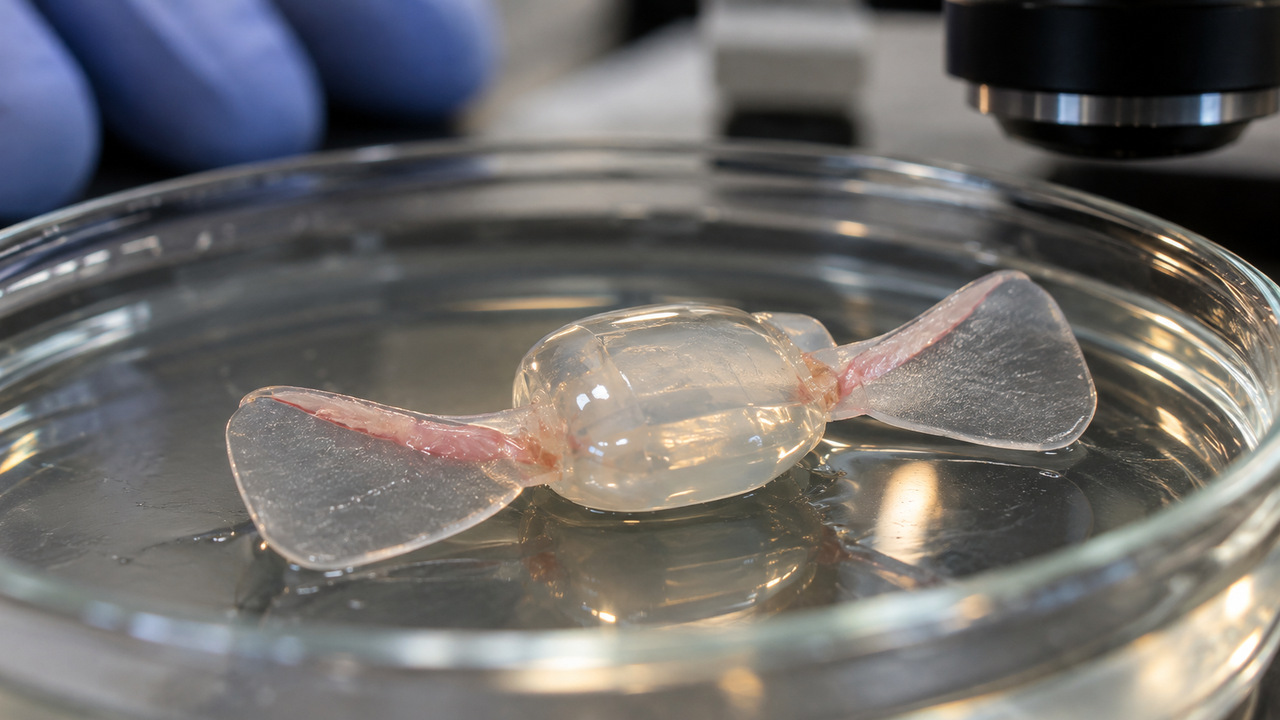
Como é a estrutura do aquabot?
O corpo flexível é feito de gel, com dimensões semelhantes às de um chiclete. Nas duas extremidades há nadadeiras revestidas por células musculares vivas preparadas para responder à luz. Quando recebem o estímulo, elas se contraem e deformam a estrutura. O movimento resulta do acoplamento entre tecido biológico e material fabricado, uma combinação chamada biohíbrida.
O projeto não é um animal criado do zero nem uma máquina que cresce e decide sozinha a rota. A pesquisa com robôs feitos de células vivas oferece outro exemplo de bioengenharia, mas o aquabot tem desenho, controle e finalidade experimental específicos.
O que a luz faz com as nadadeiras?
As células foram modificadas para se contrair quando iluminadas. Um flash aplicado a uma nadadeira altera o esforço de um lado do corpo e muda a orientação do robô na água. Ao variar a sequência de estímulos, pesquisadores podem ajustar direção e velocidade. O controle depende do equipamento que fornece a luz; não se deve atribuir ao aquabot intenção própria de seguir uma saída.
A equipe também desenvolveu uma rotina de treinamento das células para melhorar a capacidade de movimentação. Exercitar o tecido ajuda a obter contrações mais úteis ao dispositivo. É um detalhe importante porque construir a estrutura não garante que células vivas produzam força suficiente e repetível. O movimento precisa funcionar junto com as propriedades do gel e das nadadeiras.
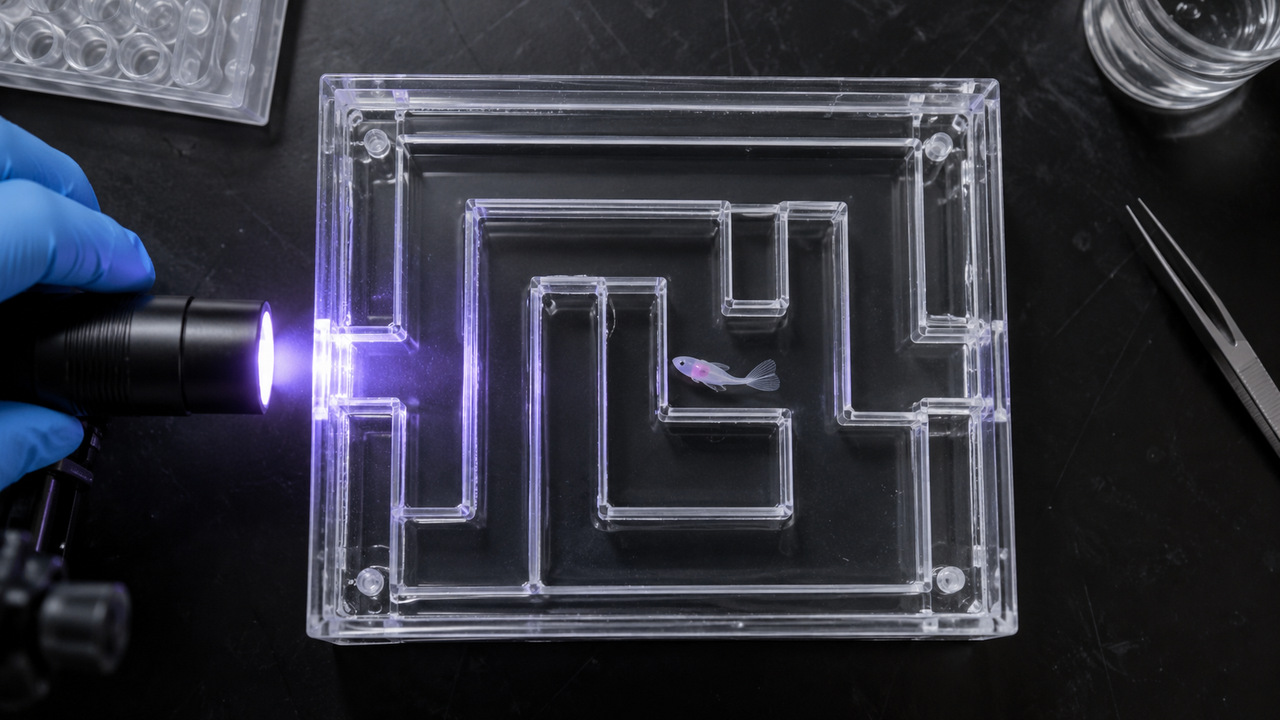
Como foi o teste no labirinto?
Os pesquisadores colocaram o dispositivo numa placa com água e definiram estímulos luminosos para conduzi-lo por um pequeno percurso. O labirinto demonstrou que o movimento podia ser controlado de modo direcionado, não apenas observado como contração aleatória. A escala da placa e a água de laboratório são parte dos limites do resultado.
A apresentação do aquabot pelo MIT descreve o experimento e a publicação em Advanced Functional Materials. O registro confirma uma prova de conceito. Não demonstra navegação autônoma em correntezas, tolerância a sal ou vida útil de longa duração fora de condições controladas.
Por que usar músculo em vez de um motor?
Células musculares podem gerar movimento numa escala em que componentes mecânicos convencionais ocupam espaço e energia. A contração distribuída ao longo de nadadeiras flexíveis permite explorar outra forma de propulsão. Mas o tecido também exige condições para permanecer vivo e funcional, o que adiciona dificuldades que um pequeno motor elétrico não teria.
A comparação correta não é “biológico sempre melhor”. Cada solução tem vantagens e custos. O aquabot ajuda a estudar se células vivas podem servir de atuadores eficientes em dispositivos pequenos, e como coordenar seu esforço com estímulos externos. Não há dado suficiente para afirmar que substitui robôs aquáticos já usados em campo. A comparação exige medir duração do funcionamento, energia necessária para iluminar o dispositivo, resposta a correntes e custo de manter células saudáveis. O experimento publicado não resolveu todos esses pontos; ele mostra uma maneira nova de produzir movimento controlado em escala pequena.
O que significa treinar as células?
A equipe buscou melhorar a resposta muscular ao uso repetido. Assim como outros tecidos contráteis, as células podem mudar suas propriedades conforme o estímulo e as condições de cultivo. No contexto do robô, interessa obter movimento previsível sem danificar o material vivo. A reportagem não autoriza prometer uma autonomia indefinida após o treinamento.
Esse cuidado também mostra por que o projeto está em pesquisa. Gel, tecido, luz e água precisam funcionar juntos por tempo suficiente para completar tarefas. Uma falha em qualquer parte altera o desempenho. As escolhas de rota são feitas com luz externa, o que delimita a autonomia: o robô não percebe sozinho o melhor caminho e não carrega um sistema completo de navegação. Essa distinção entre movimento e decisão é decisiva para interpretar o resultado. O labirinto serve como teste claro de controle, enquanto futuras aplicações exigiriam confiabilidade em ambientes muito menos estáveis.
Onde o aquabot poderia ser usado?
Uma hipótese é desenvolver pequenos robôs biohíbridos para monitorar ambientes aquáticos de difícil acesso. Por enquanto, trata-se de possibilidade futura. O dispositivo mostrado em 2026 atravessou um percurso numa placa, não coletou amostras em rios ou oceanos nem executou missão ambiental independente.
O avanço concreto é demonstrar que flashes de luz podem guiar uma estrutura flexível movida por células musculares vivas. A imagem do robô nadando por um labirinto chama atenção porque torna visível essa união entre material fabricado e tecido. O próximo desafio será levar a ideia além do laboratório sem apagar as condições que a fizeram funcionar ali.