Pesquisadores criam sistema de impressão 3D que transforma abajur em objeto sensível ao toque e faz luva reproduzir movimentos numa mão robótica
Nova tecnologia de impressão 3D permite criar objetos sensíveis ao toque, incluindo luminárias interativas e luvas para controlar robôs.
Um pequeno abajur de aparência semelhante a origami muda o brilho quando alguém aperta sua estrutura. Uma luva impressa em 3D registra movimentos dos dedos e os transmite a uma mão robótica. Esses protótipos foram apresentados em outubro de 2026 por pesquisadores do MIT e da Universidade de Tianjin com a ferramenta X-Hinges. O sensor não foi simplesmente colado sobre um objeto pronto: faz parte do projeto de impressão. Como essa mudança pode tornar objetos cotidianos interativos, e que dificuldades ainda impedem produzi-los em série com respostas idênticas?
Como o abajur percebe o toque?
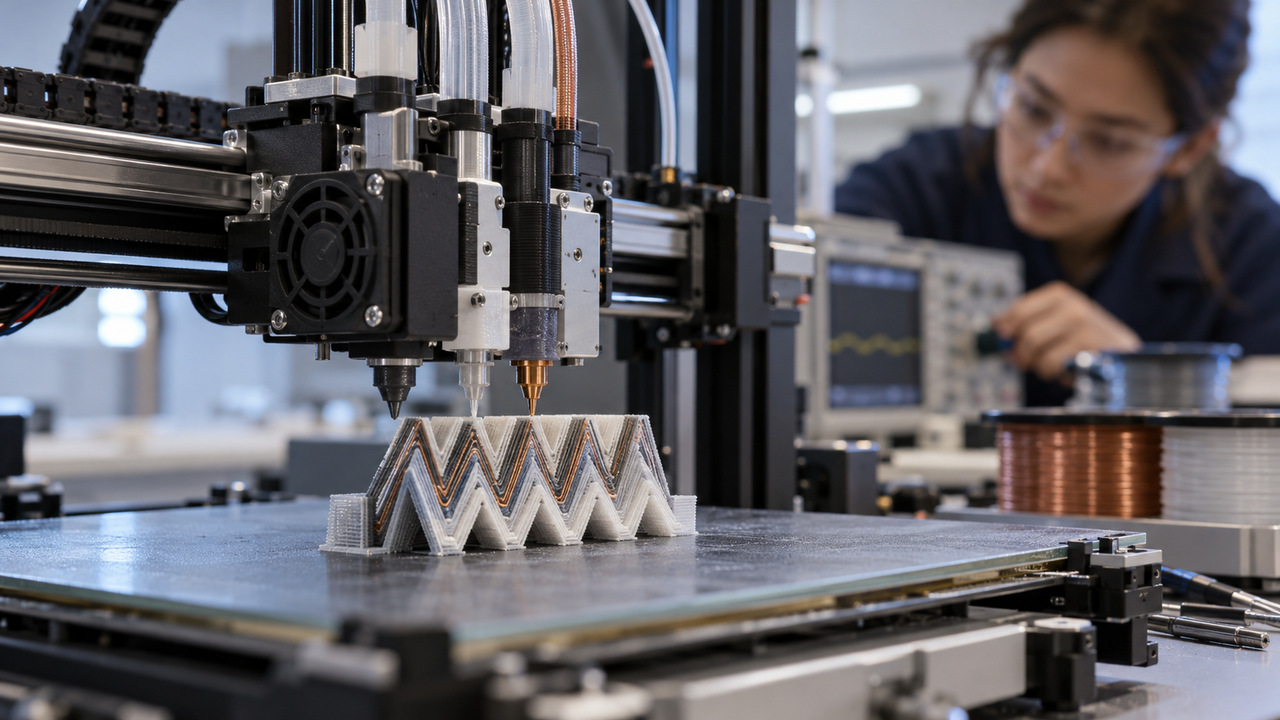
O X-Hinges combina materiais com funções diferentes numa estrutura impressa em 3D. Algumas áreas deformam quando são pressionadas, enquanto conexões elétricas incorporadas captam mudanças. O projeto permite acompanhar deformações em até três eixos, dependendo da geometria. O abajur interpreta o aperto e altera o brilho, tornando visível uma informação tátil.
Isso não significa que o objeto “entenda” a intenção de quem o toca. Ele mede uma mudança física e aciona uma resposta programada. A integração de sensores em outro projeto robótico ajuda a situar a ideia geral, embora o X-Hinges incorpore sensores durante a fabricação do objeto.
O que muda na impressão de uma peça?
O projetista especifica regiões que funcionam como articulações e caminhos elétricos. A ferramenta ajuda a traduzir essas escolhas para a impressão com materiais distintos. Quando a peça se move, o sinal registrado varia. Desenho mecânico e leitura eletrônica precisam ser pensados juntos, em vez de serem tratados como duas etapas totalmente separadas.
A geometria define o tipo de deformação percebida. Detectar movimento em vários eixos amplia possibilidades, mas também aumenta a tarefa de interpretar sinais. Um sensor incorporado pode reduzir montagens posteriores; ainda assim, materiais, impressora e calibração influenciam o resultado. O projeto não dispensa testes de cada protótipo.
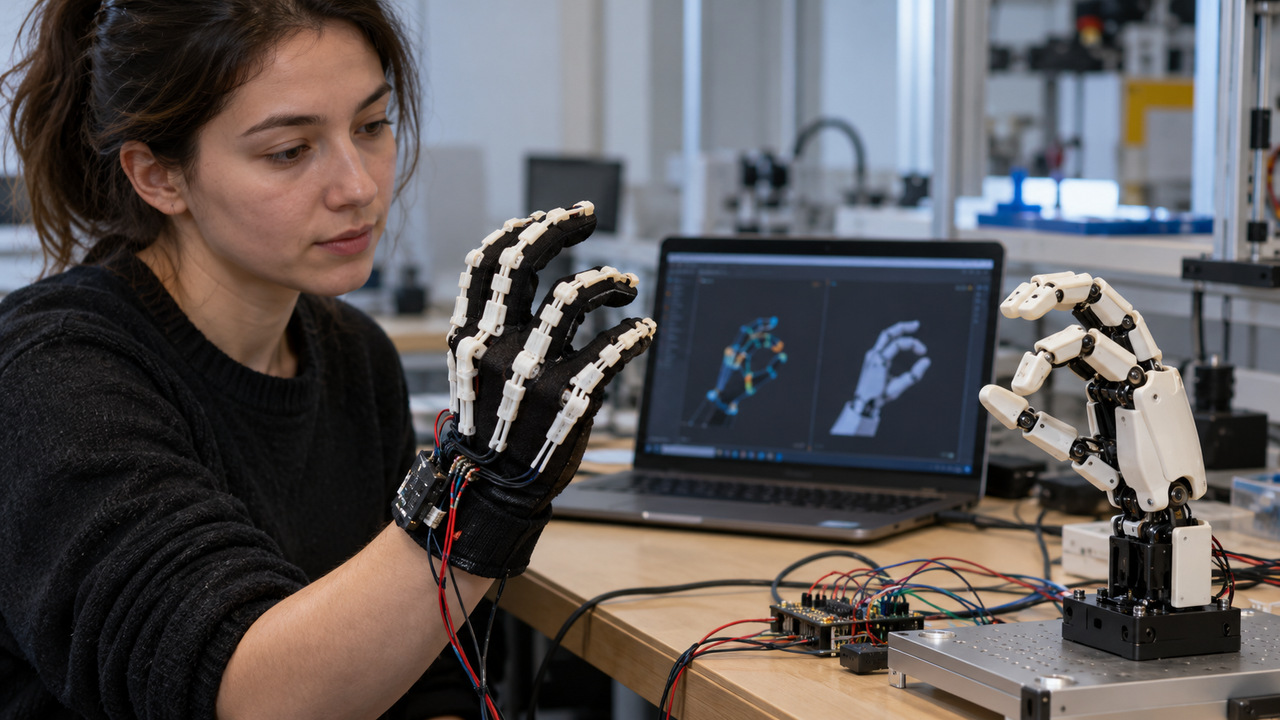
Como a luva controla uma mão robótica?
Articulações impressas na luva acompanham a flexão dos dedos de quem a usa. Os dados são transmitidos a uma mão robótica que reproduz movimentos. A demonstração mostra uma forma de converter gesto humano em comando, sem afirmar que o sistema capta todas as sensações da mão ou oferece força de retorno ao usuário.
A apresentação do X-Hinges pelo MIT descreve também um protótipo capaz de reconhecer objetos sobre sua superfície por pistas táteis. São aplicações diferentes da mesma abordagem: inserir capacidade de perceber deformações diretamente no desenho de objetos impressos.
Por que a calibração é um obstáculo?
Dois objetos impressos a partir do mesmo arquivo podem apresentar pequenas diferenças em espessura, condutividade e comportamento mecânico. Isso faz sinais semelhantes variarem de uma peça para outra. Se o programa interpretar qualquer variação como um gesto diferente, uma luva ou abajur deixará de responder de modo consistente.
Calibrar significa relacionar sinais medidos a movimentos conhecidos para cada protótipo ou lote. A etapa limita a ideia de produzir imediatamente milhares de peças intercambiáveis. Resolver esse problema será importante para transformar demonstrações de laboratório em produtos confiáveis, especialmente quando o sensor for usado para controlar outros equipamentos.
Que outras aplicações foram mostradas?
Além do abajur e da luva, os pesquisadores construíram uma superfície que identifica itens colocados sobre ela a partir de dados táteis. O conjunto mostra como toque, deformação e peso podem se tornar entradas de interação. Cada exemplo requer interpretação específica dos sinais; não se trata de um único algoritmo universal que reconheça qualquer objeto.
Objetos cotidianos poderiam ganhar comandos por aperto ou flexão sem botões tradicionais, e dispositivos robóticos poderiam receber dados de movimentos humanos. Essas possibilidades dependem de durabilidade, custo e precisão. O estudo de 2026 apresentou protótipos, não uma linha comercial de abajures ou luvas prontas para venda.
O que o X-Hinges demonstra hoje?
A ferramenta une projeto de impressão 3D, articulações e sensores embutidos. O abajur que responde a um aperto oferece a imagem simples da técnica; a luva mostra uma aplicação mais complexa em robótica. Os dois casos revelam que uma peça pode ser simultaneamente estrutura e interface.
A promessa futura não dispensa limites presentes. Uma impressão que parece igual pode gerar sinal diferente, e a calibração ainda exige trabalho. O avanço verificável é tornar possível desenhar e fabricar protótipos que sentem deformações sem colar sensores após a impressão, abrindo espaço para pesquisa em objetos interativos. A equipe mostrou exemplos como luminária sensível ao toque e luva que detecta movimento. Em ambos, a geometria impressa participa do sensor, em vez de ser apenas uma estrutura que abriga eletrônica separada. Isso pode reduzir etapas de montagem, mas a resposta depende de material, espessura e deformação. Novos testes devem mostrar como cada desenho se comporta depois de uso repetido. Cada protótipo exige calibrar como a deformação altera os sinais elétricos; mudanças no material podem modificar a leitura. O software oferece um ponto de partida para designers, mas validar sensibilidade e resistência após uso prolongado é trabalho adicional.